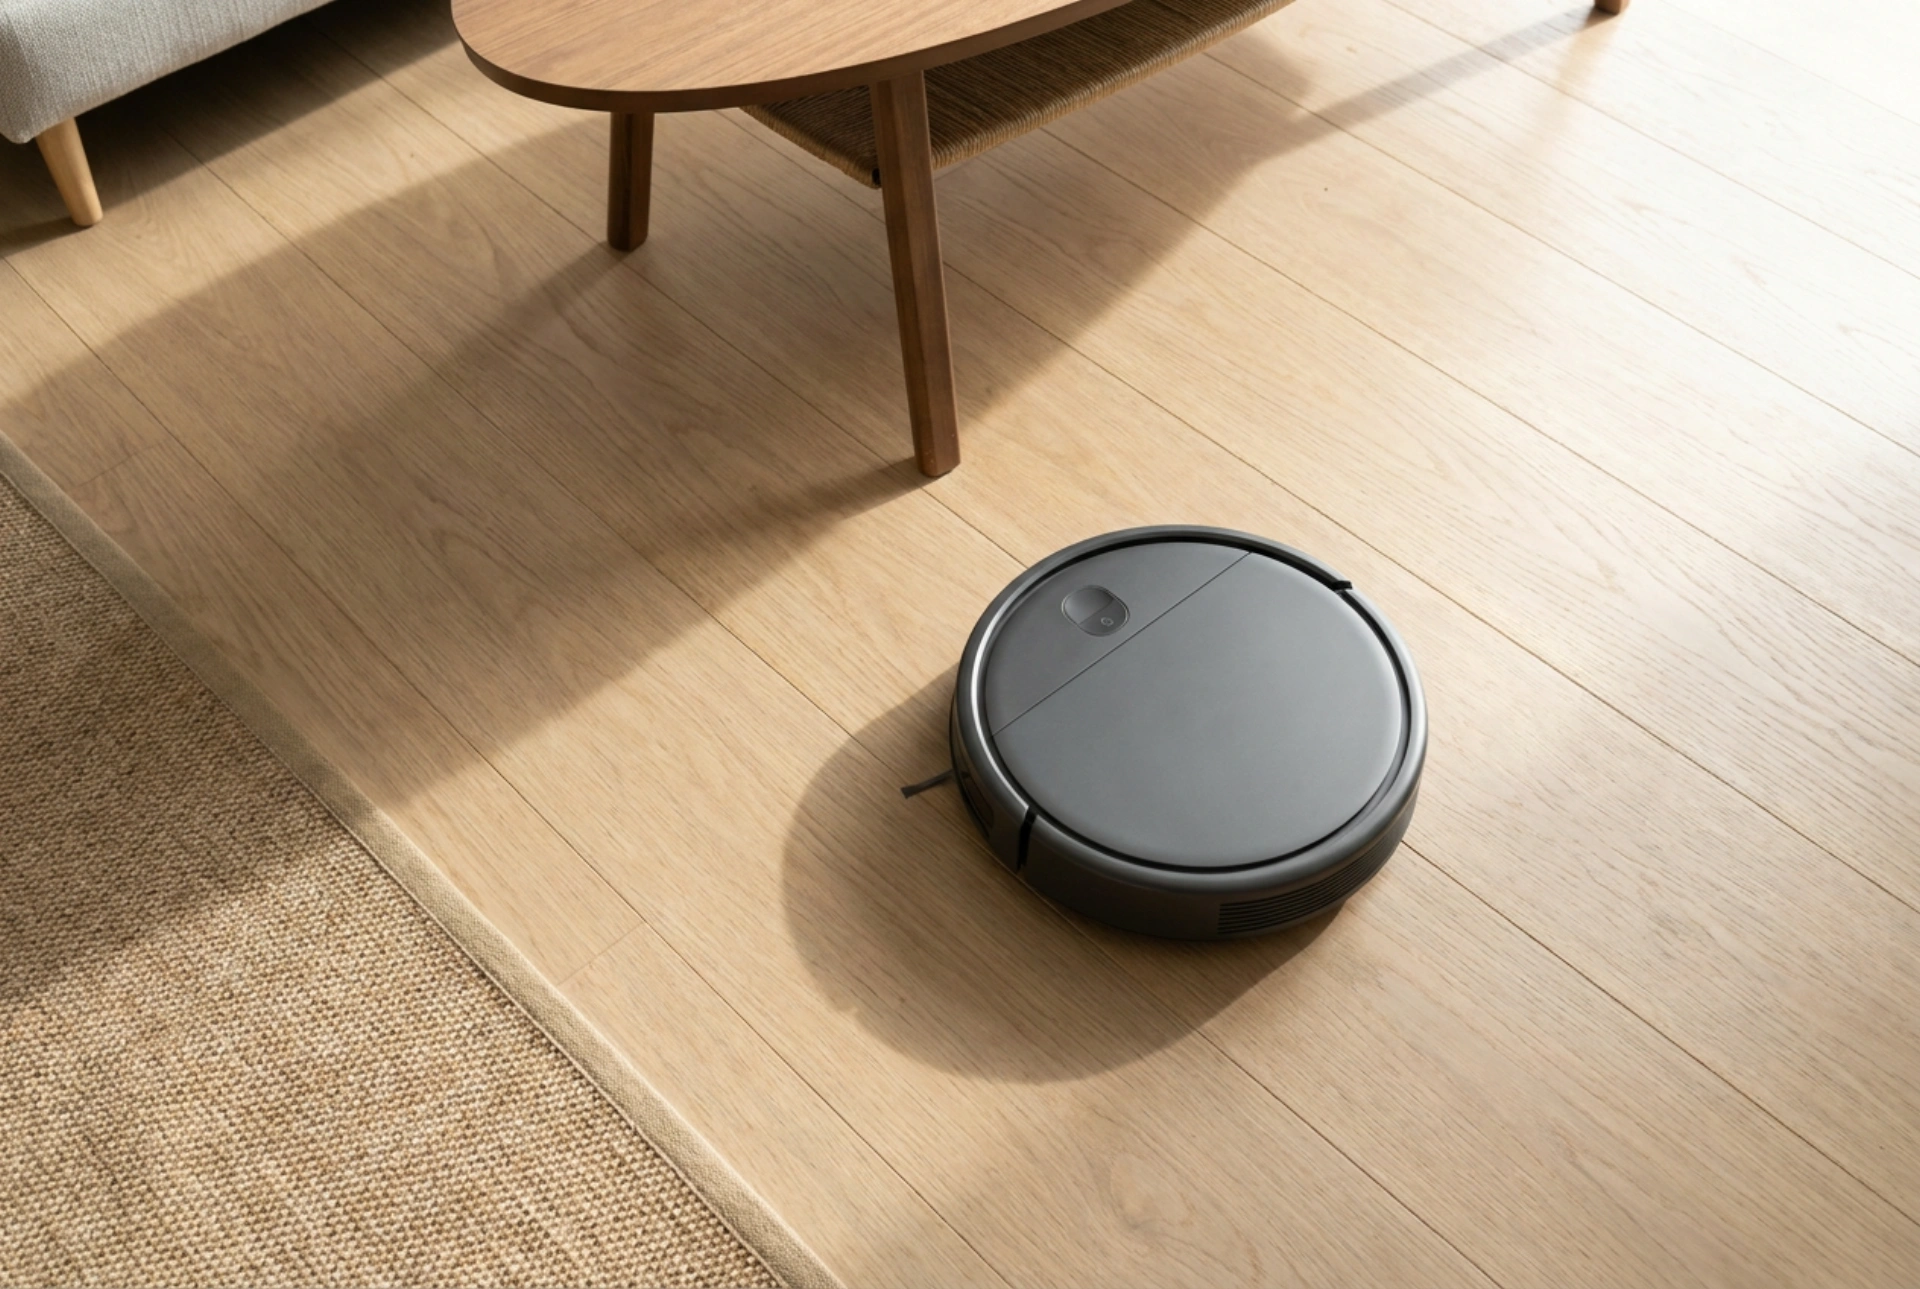


De effectiviteit van een robotstofzuiger hangt niet alleen af van zijn zuigkracht, maar vooral van hoe goed zijn navigatiesysteem en mechanische eigenschappen aansluiten op de specifieke architectuur van uw woning. Door de wetten van de sensortracking en mechanica te begrijpen, kunt u de perfecte match vinden voor uw vloerplan.
Navigatiemethoden: Van willekeurige patronen tot lasersystemen
De indeling van uw kamers bepaalt welke navigatietechnologie vereist is. Woningen met veel aparte kamers en smalle gangen vereisen actieve mappingsystemen, terwijl open lofts vaak al voldoende hebben aan eenvoudigere navigatie.
- LIDAR (Light Detection and Ranging): Deze technologie maakt gebruik van een roterende laser die onzichtbare lichtstralen uitzendt en de reflectietijd meet. Hiermee berekent de robot de exacte afstand tot muren en meubels. Dit creëert een uiterst nauwkeurige tweedimensionale kaart, waardoor de robot systematisch in rechte banen kan reinigen, zelfs in complete duisternis. Dit is ideaal voor complexe woningen met meerdere kamers.
- vSLAM (Visual Simultaneous Localization and Mapping): Deze robots gebruiken een naar boven of voren gerichte camera om visuele markeringspunten op het plafond en de muren te registreren. Hoewel deze methode uitstekend werkt in goed verlichte ruimtes en helpt bij het herkennen van specifieke objecten (zoals rondslingerende kabels), presteert het minder bij weinig licht en vereist het actieve verlichting in huis om nauwkeurig te kunnen navigeren.
- Gyroscopische navigatie: Deze robots meten hoeken en rotaties om hun positie te schatten. Omdat ze geen fysieke kaart van de ruimte opslaan, is hun foutmarge groter naarmate het oppervlak toeneemt. Dit systeem is uitsluitend geschikt voor kleinere, barrièrevrije appartementen of losse kamers.
Drempels en obstakels: De mechanica van de ophanging
Het overwinnen van drempels is een puur mechanisch vraagstuk. De meeste moderne robotstofzuigers zijn uitgerust met twee onafhankelijk geveerde aandrijfwielen en een klein zwenkwiel aan de voorzijde. De maximale drempelhoogte die een robot kan overbruggen, ligt meestal tussen de 15 en 20 millimeter.
Wanneer de robot een drempel nadert, bepaalt de diameter van het wiel en de veerweg van de ophanging of de robot voldoende grip kan behouden om zichzelf omhoog te duwen. Een te steile drempelhoek of een gladde drempel (bijvoorbeeld gelakt hout of metaal) kan ervoor zorgen dat de wielen gaan slippen. Indien uw woning hoge overgangsprofielen heeft tussen verschillende vloertypes, is een model met een veerweg van minimaal 20 millimeter en geprofileerde rubberen banden noodzakelijk om vastlopen te voorkomen.
Vloertypen en borstelmechanismen: Wrijving en luchtstroom
De interactie tussen de reinigingskop en het vloeroppervlak bepaalt het reinigingsresultaat. Harde vloeren zoals parket, tegels en gietvloeren vereisen een andere aanpak dan laag- of hoogpolig tapijt.
Op harde vloeren is een combinatie van een zijborstel (die vuil uit hoeken naar het aanzuigkanaal veegt) en een rubberen rolborstel het meest effectief. Rubberen rollen voorkomen dat haren zich om de borstel wikkelen en behouden een constante luchtdichtheid met de vloer, wat de statische druk en daarmee de effectieve zuigkracht verhoogt. Voor tapijten is mechanische agitatie essentieel. Hier zijn borstels met stevige haren nodig om de vezels te openen en diepliggend stof los te kloppen. Veel geavanceerde robots maken gebruik van ultrasone sensoren die het verschil in akoestische impedantie tussen harde vloeren en tapijt detecteren, waarna de zuigkracht automatisch naar het maximale niveau wordt opgeschaald.
Meubelafmetingen en sensorbereik
De fysieke afmetingen van de robot moeten worden afgestemd op de vrije ruimte onder uw meubels. Meet de hoogte tussen de vloer en de onderkant van banken, kasten en bedden nauwkeurig op.
Robots met een LIDAR-toren op de bovenkant zijn dogaans tussen de 9,5 en 10,5 centimeter hoog. Als uw meubels een lagere vrije doorgang hebben, zal de robot deze zones vermijden of vastlopen. Modellen die puur op camera- of gyroscopische navigatie werken, zijn vaak platter (tussen 7 en 8,5 centimeter) omdat de uitstekende lasertoren ontbreekt. Daarnaast spelen infrarode sensoren aan de voorzijde een rol: deze detecteren obstakels zonder fysiek contact. Echter, bij zeer donkere meubels of reflecterende oppervlakken kunnen deze infraroodstralen worden geabsorbeerd of verstrooid, waardoor de robot harder tegen het object botst en moet vertrouwen op de mechanische bumper.
Strategische plaatsing van het laadstation
Voor een storingsvrije werking is de positionering van het laadstation cruciaal. De robot zendt infrarood- of radiosignalen uit om het station te lokaliseren. Zorg voor een vrije zone van minimaal 0,5 meter aan weerszijden en 1,5 meter aan de voorzijde van het station. Dit geeft de robot voldoende manoeuvreerruimte om zijn uitlijningsprocedure uit te voeren en achterwaarts aan te dokken voor het opladen.