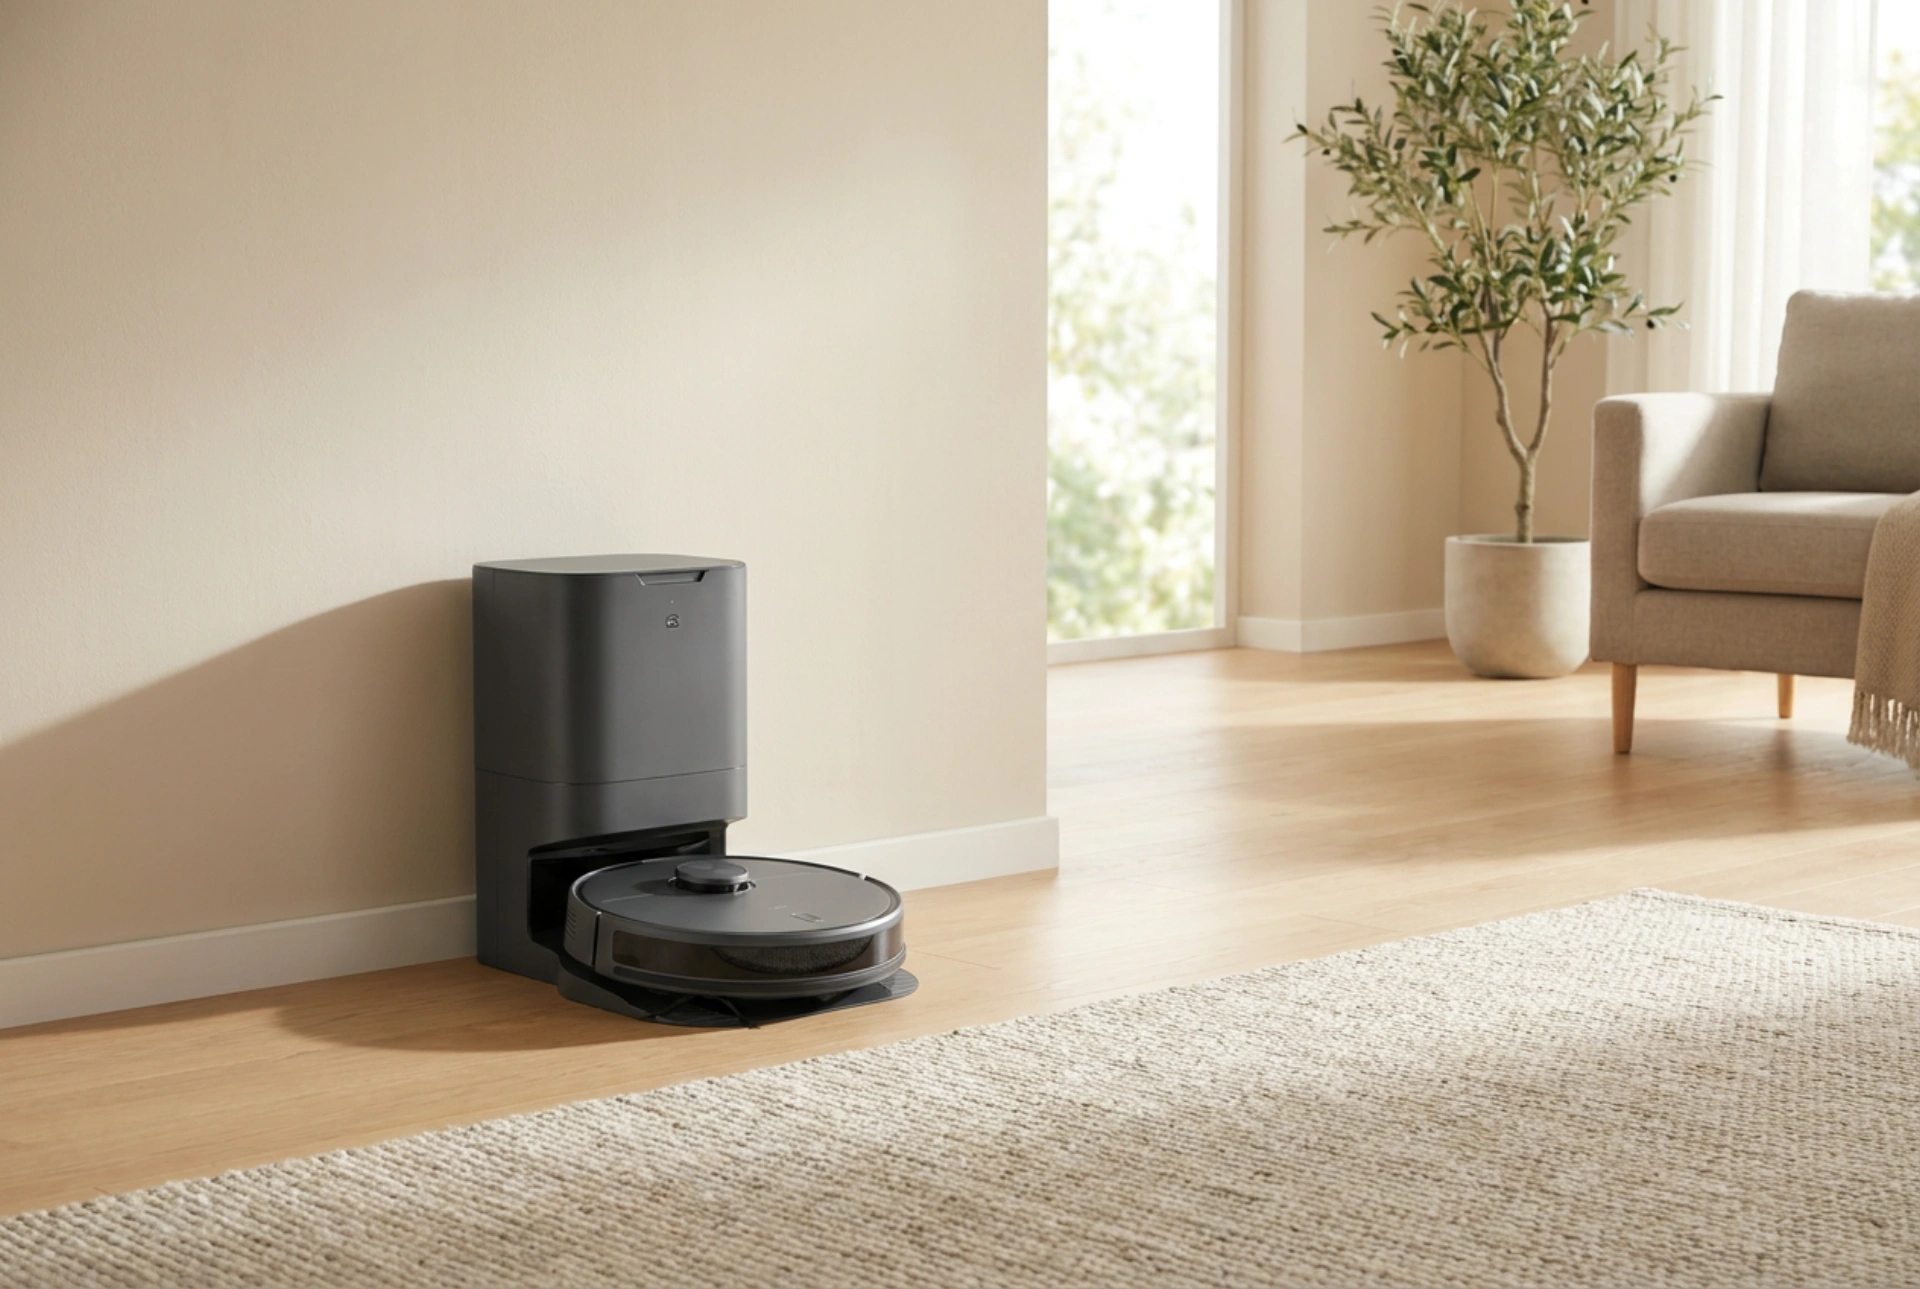


Een strategisch geplaatst basisstation is cruciaal voor de autonome werking van een robotstofzuiger. Door rekening te houden met signaaloverdracht, vloereigenschappen en geometrische vrije ruimte, voorkomt u dat het apparaat verdwaalt of weigert aan te meren.
Signaaloverdracht en sensortechnologie
Moderne robotstofzuigers navigeren via een combinatie van infraroodsensoren, LiDAR (Light Detection and Ranging) en soms optische camera's. Het basisstation zendt constant een infrarood baken uit dat fungeert als een vuurtoren. Wanneer de robot zijn reinigingscyclus voltooit of een lage accustatus bereikt, zoekt hij naar dit specifieke signaal om de weg terug te vinden. Als het station in een nauwe nis of achter een meubelstuk staat, wordt deze onzichtbare lichtstraal geblokkeerd of geabsorbeerd door omliggende materialen. Dit resulteert in eindeloos zoeken, doelloos ronddwalen en uiteindelijk een lege accu midden in de kamer.
De exacte ruimtelijke vereisten voor foutloos aanmeren
Voor een succesvolle dockingprocedure heeft de robot een zogenaamde 'vrije zone' nodig. Dit is een geometrische ruimte waarin de robot zijn draaihoek kan berekenen en uitlijnen met de laadcontacten. Als vuistregel geldt een minimale vrije ruimte van 0,5 meter aan weerszijden van het station en ten minste 1,2 tot 1,5 meter aan de voorzijde. Deze ruimte moet volledig vrij zijn van drempels, stoelpoten of decoratieve objecten. Wanneer de robot de dockingzone nadert, voert hij een reeks fijne manoeuvres uit waarbij hij achteruit inparkeert. Zonder voldoende manoeuvreerruimte botst het apparaat tegen het station aan, waardoor de laadpinnen verschuiven en het contact wordt verbroken.
Ondergrond en stabiliteit: Wrijving en slipbeheersing
De fysieke interactie tussen de wielen van de robot en de vloer bepaalt de nauwkeurigheid van de docking. Het basisstation moet op een vlakke, harde ondergrond worden geplaatst, bij voorkeur direct tegen een stevige muur. Op hoogpolig tapijt kan het station licht kantelen wanneer de robot erop rijdt. Dit verandert de hoek van de laadcontacten en de infraroodontvanger, waardoor het dockingproces faalt. Daarnaast zorgt tapijt voor extra rolweerstand en slip, waardoor de interne sensoren (odometrie) valse gegevens doorgeven over de afgelegde afstand. Plak het station desgewenst vast met dubbelzijdige antisliptape om te voorkomen dat de robot de basis tijdens het aanmeren wegschuift.
Lichtinval en optische interferentie
Lichtbronnen in de directe omgeving van het laadstation kunnen de navigatiesensoren ernstig verstoren. Direct invallend zonlicht bevat een grote hoeveelheid infraroodstraling die het baken van het basisstation kan overstemmen of 'verblinden'. Plaats het station daarom nooit direct tegenover een raam op het zuiden. Ook glanzende oppervlakken, zoals metalen plinten, glazen deuren of spiegels nabij de vloer, kunnen het infrarode stuursignaal reflecteren. Hierdoor neemt de robot spooksignalen waar, waardoor hij probeert aan te meren op een plek waar geen station staat.
Kabelbeheer en de directe omgeving
Losliggende kabels zijn de grootste vijand van een autonome stofzuiger. In de buurt van het basisstation is dit risico extra groot vanwege de stroomkabel van de lader zelf. Zorg ervoor dat overtollige kabel netjes is opgerold en weggewerkt in het geïntegreerde kabelcompartiment van het station, of zet het vast met kabelbinders. Een rondslingerende kabel kan door de zijborstels worden gegrepen, waardoor de robot vastloopt vlak voor het bereiken van zijn doel. Houd de directe omgeving van het station tevens vrij van rondslingerend speelgoed, huisdierbakken en losse kleden om een vlotte, dagelijkse werking te garanderen.