

Het efficiënt inzetten van een robotstofzuiger met dweilfunctie vereist meer dan alleen het indrukken van de startknop. Door de fysieke omgeving systematisch aan te passen op basis van materiaaleigenschappen en sensortechnologie, voorkomt u schade aan vloeren en optimaliseert u de reinigingscyclus.
Mechanische obstakels en de fysica van de borstelas
Een robotstofzuiger werkt met roterende zijborstels en een centrale borstelas die vuil naar de zuigmond transporteren. Wanneer deze borstels in aanraking komen met losse kabels, textielvezels of dunne gordijnen, treedt er een mechanisch wikkeleffect op. De kinetische energie van de motor wordt overgedragen op de flexibele draden, waardoor deze strak om de as worden getrokken. Dit verhoogt de mechanische weerstand exponentieel, wat kan leiden tot oververhitting van de elektromotor door een te hoge stroomsterkte. Het is essentieel om alle kabels minimaal vijftien centimeter boven de vloer te fixeren met kabelbinders of kabelgoten. Zelfs kleine objecten zoals speelgoed of veters kunnen de rotatie blokkeren en de reinigingsronde voortijdig afbreken.
Wrijving, tractie en de dynamiek van natte oppervlakken
Zodra de dweilfunctie actief is, verandert de dynamiek tussen de robot en de vloer. Het water dat door de robot op de dweilpad wordt gedoseerd, vormt een dunne vloeistoflaag op de vloer. Dit vermindert de statische wrijving tussen de rubberen aandrijfbanden en harde oppervlakken zoals gladde keramische tegels of gepolijst natuursteen. Als de wielen grip verliezen, kan de robot gaan slippen, waardoor de interne gyroscoop en wielsensoren foutieve gegevens doorgeven aan de navigatiecomputer. Om dit te voorkomen, moet de waterafgifte nauwkeurig worden afgestemd op het vloertype. Bovendien moeten overgangsprofielen tussen verschillende kamers een minimale hellingshoek hebben om te voorkomen dat de robot met een natte dweilpad vastloopt op de drempel.
Bescherming van hout en laminaat tegen capillaire vochtopname
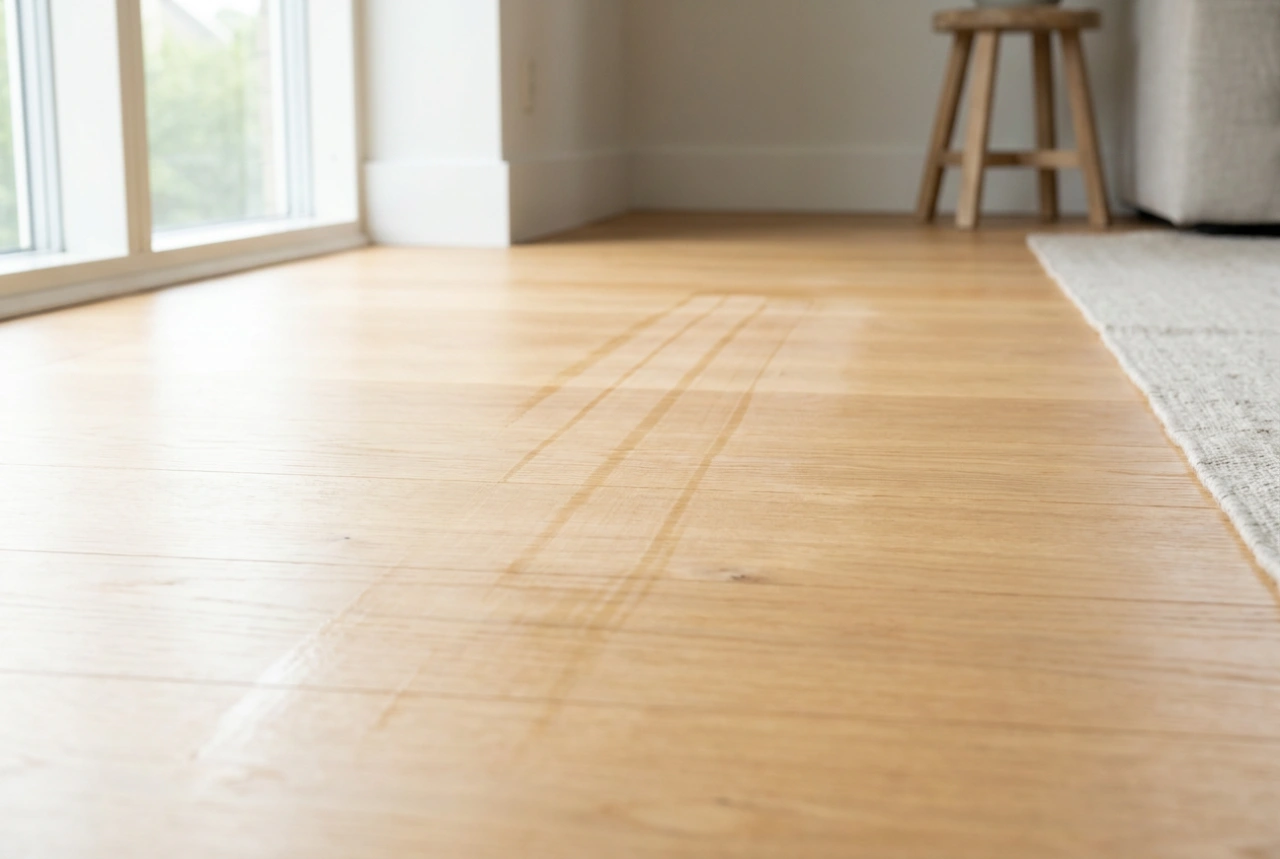
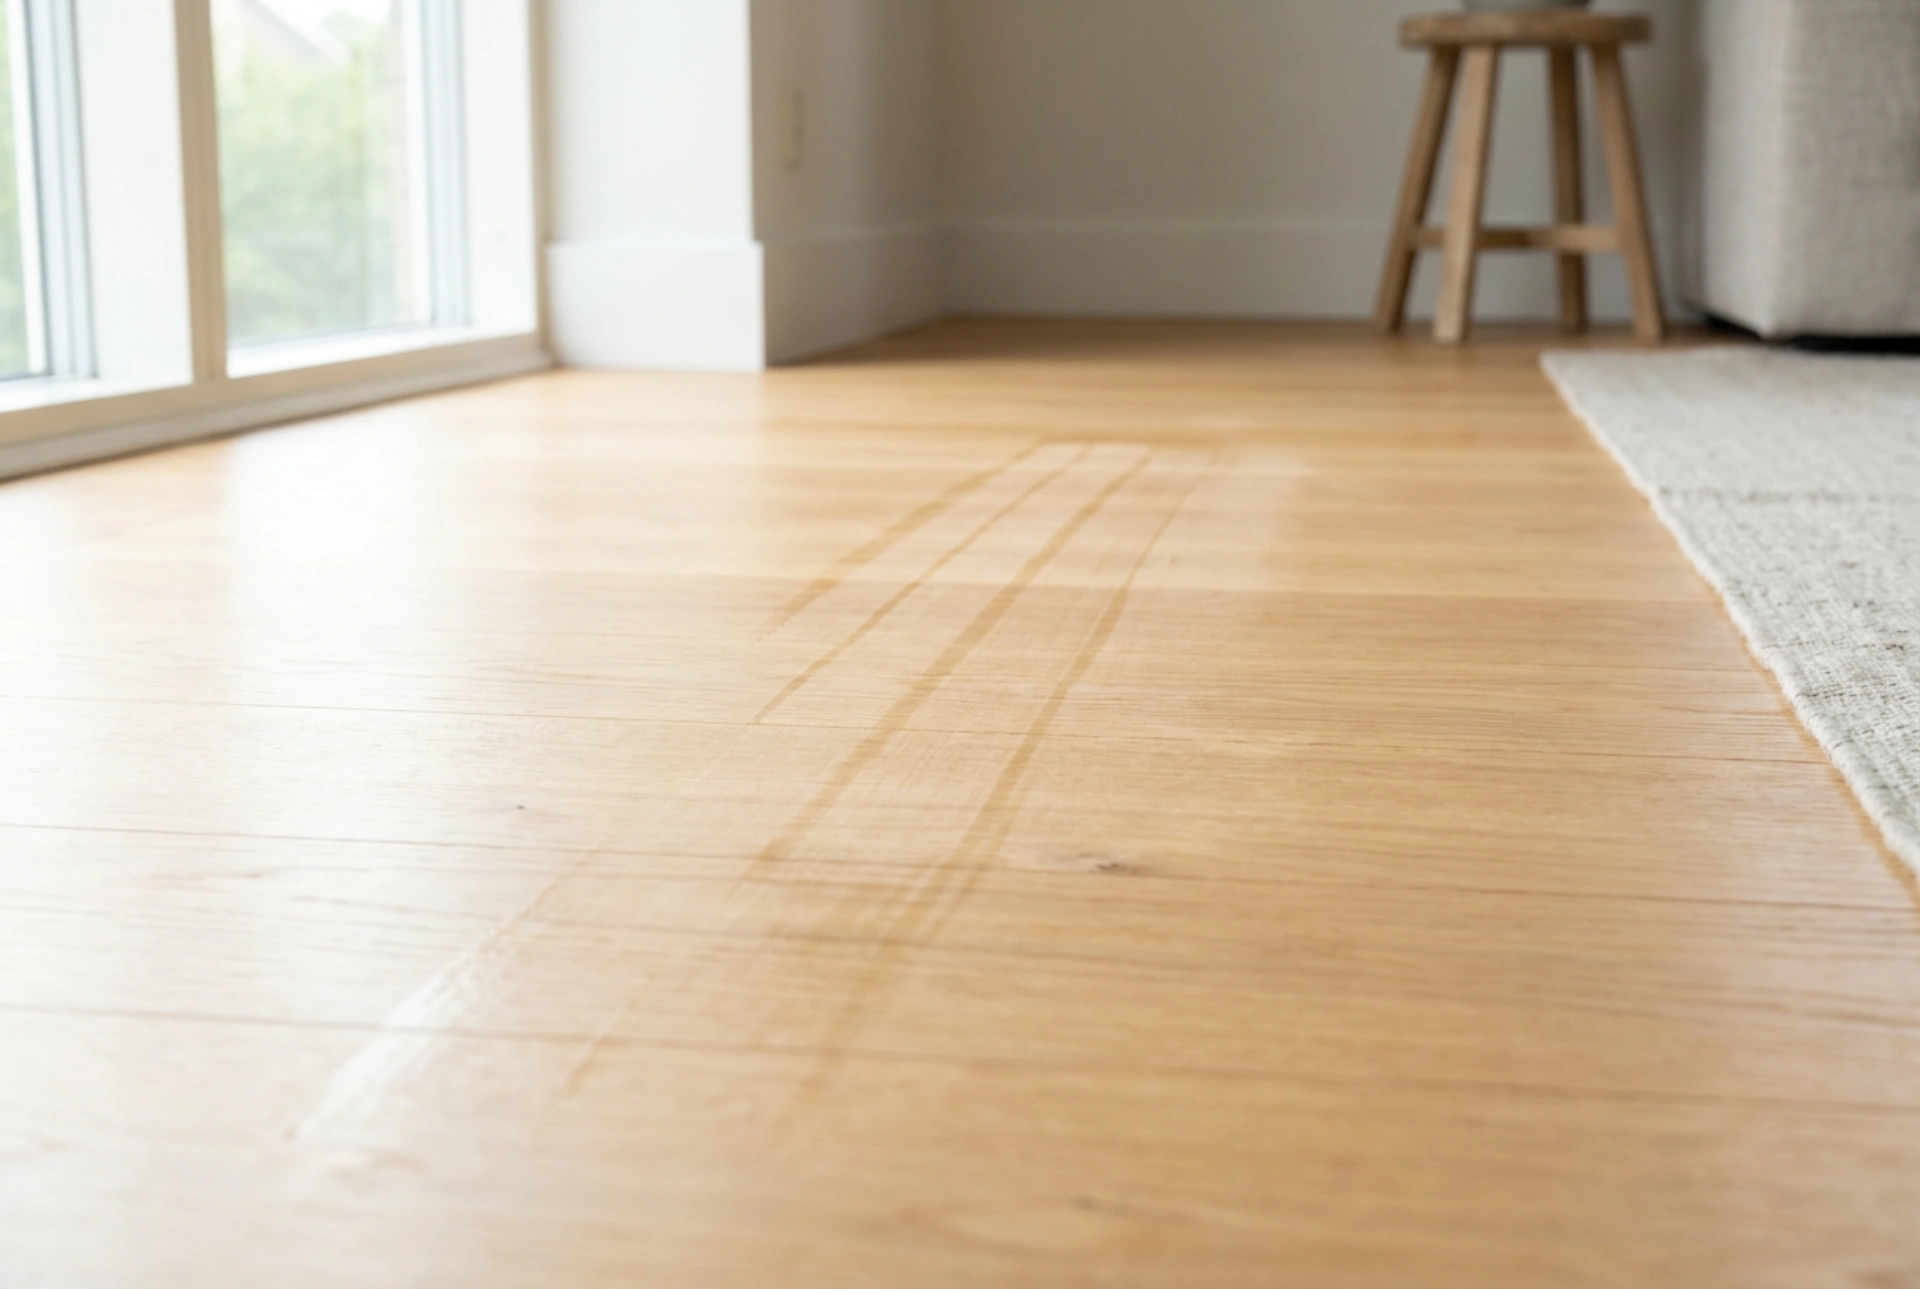
Houten vloeren en laminaat bestaan uit cellulosevezels die hygroscopisch zijn en gemakkelijk vocht opnemen. Wanneer een vochtige dweilpad langdurig op één plek stilstaat, bijvoorbeeld bij het laadstation, treedt er capillaire werking op. Het water dringt door microscopische kieren in de naden van het hout. Dit leidt tot een lokale volumetoename van de houtvezels, met als gevolg kromtrekken, opbollen of het loslaten van de toplaag. Een waterdichte beschermplaat onder het laadstation is daarom een absolute noodzaak. Deze plaat onderbreekt het directe contact tussen de natte dweil en de houten vloer tijdens het opladen. Daarnaast is het raadzaam om direct na de reinigingscyclus de dweilpad te verwijderen en te drogen.
Sensorische navigatie en de invloed van licht en contrast
De navigatie van een moderne robotstofzuiger steunt op een combinatie van infraroodsensoren, LiDAR en optische camera's. LiDAR-systemen zenden onzichtbare laserstralen uit en meten de reflectie om zo een kaart te tekenen. Reflecterende oppervlakken zoals kamerhoge spiegels of glanzende metalen plinten kunnen deze laserstralen afbuigen, waardoor virtuele obstakels op de kaart ontstaan. Daarnaast bevinden zich aan de onderzijde afgrondsensoren die met infraroodlicht werken. Zeer donkere vloeren of zwarte patronen in tapijten absorberen dit licht in plaats van het te reflecteren, waardoor de robot dit als een diepe afgrond registreert en weigert het gebied te betreden. Het vermijden van extreem contrasterende vloerpatronen lost dit navigatieprobleem op.
Zonering en het uitsluiten van textiele vloerbedekking
Het gelijktijdig stofzuigen en dweilen vereist een strikte scheiding van zones. Textiele vloerbedekkingen zoals tapijten mogen absoluut niet in aanraking komen met de vochtige dweilpad. Vocht dat in tapijtvezels trekt, droogt uiterst langzaam door de beperkte luchtcirculatie tussen de vezels. Dit creëert een ideale voedingsbodem voor schimmels. Moderne robots bieden de mogelijkheid om no-go zones in te stellen via de software. Door deze virtuele barrières nauwkeurig rondom tapijten te programmeren, herkent de robot de grens en zal hij de dweilmodule automatisch optillen of het tapijt volledig vermijden tijdens het dweilen.